直角坐标机器人精度校准:现场实操解析
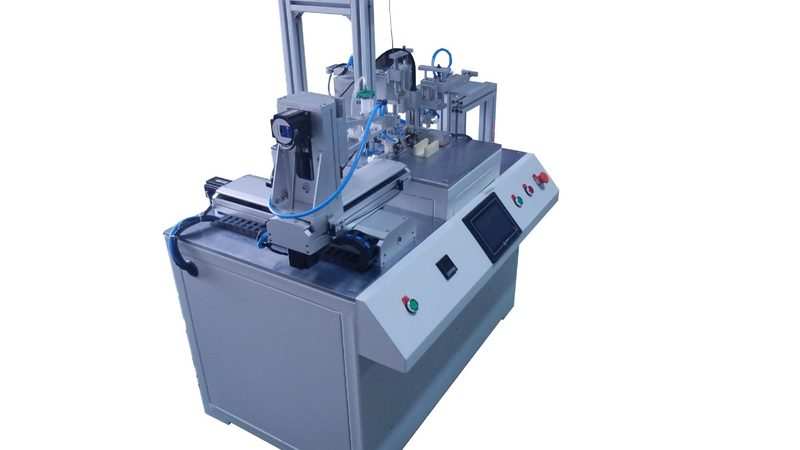
直角坐标机器人精度校准:现场实操解析
校准前的准备 在进行精度校准前,首先检查机器人各运动轴的润滑状态,确保无异常磨损。其次,确认校准工具的精度和完好性,如激光测距仪、角度尺等。此外,了解机器人的设计参数和使用环境,为后续校准提供依据。
定位精度校准 定位精度校准是直角坐标机器人精度校准的关键步骤。首先,在机器人运动范围内选取多个测试点,使用激光测距仪进行测量。然后,根据测量结果调整机器人运动轴的位置,直至达到设计精度。在此过程中,注意观察机器人运动轨迹,避免碰撞和干涉。
重复定位精度校准 重复定位精度是衡量直角坐标机器人性能的重要指标。校准时,在机器人运动范围内选取多个测试点,重复进行定位操作。通过比较实际定位位置与理论位置之间的偏差,调整机器人运动轴的位置,直至达到设计要求。注意,重复定位精度校准需要多次进行,以确保机器人定位的稳定性。
速度和加速度校准 校准速度和加速度是保证直角坐标机器人高效运行的关键。首先,在机器人运动范围内选取多个测试点,分别进行低速和高速运动。根据实际运动轨迹和速度,调整机器人运动轴的加速度和速度参数。在此过程中,注意观察机器人运动轨迹,避免出现抖动和振动现象。
校准后的验证 精度校准完成后,进行验证测试。在机器人运动范围内选取多个测试点,使用激光测距仪进行测量,比较实际位置与理论位置之间的偏差。同时,观察机器人运动轨迹,确保无碰撞和干涉现象。若偏差和运动轨迹符合设计要求,则精度校准成功。
本文由 浙联建设有限公司成都第八分公司 整理发布。